
文献解读
文献解读 | 变焦 Alvarez 超透镜阵列:连续调焦与光场相机的景深扩展
文章目录
一句话结论:两片石英超表面横向错位 0–69 μm,Alvarez 阵列焦距便从 3.33 mm 连续变到 4.50 mm。
论文简介
这篇工作由香港城市大学、香港城市大学深圳研究院、吉林大学与南京理工大学的团队完成,2026 年 6 月 23 日在线发表于 Nature Communications。论文题目是 “Varifocal Alvarez metalens array for adaptive light-field imaging”,DOI 为 10.1038/s41467-026-74606-8。
一句话概括贡献:作者把 Alvarez 透镜“两片错位变焦”的思路做成 24×20 的超透镜阵列,用飞秒激光在石英内部写入相位图案,让整片阵列的焦距在 3.33 mm 到 4.50 mm 之间连续可调;再把它装进一台光场相机,用一套融合算法把多个焦面的照片合成全聚焦图像。
光场相机为什么要换掉固定焦距的微透镜阵列
普通相机把三维场景压成一张二维照片,深度信息在曝光那一刻就丢掉了。光场成像换了个思路:除了记录每条光线落在哪里,还记录它从哪个方向来。工程上最常见的做法是在主透镜和图像传感器之间插入一片微透镜阵列,每个微透镜把同一位置、不同角度的光线拆到传感器上不同的像素,一次曝光就同时拿到空间信息和角度信息。这类相机通常叫全光相机(plenoptic camera),有了角度信息,拍完之后还能重新选择焦面、做深度估计。
问题出在那片微透镜阵列上。它体积不小,更麻烦的是焦距写死在设计里。一个固定焦距对应一段固定景深,落在景深之外的目标无论怎么后期重聚焦都救不回来。要让相机适应从近景到远景的不同拍摄需求,就得让阵列本身能变焦。
已有的可变焦超透镜路线不少,大致可以分成两类:一类改变材料或结构本身的响应,比如柔性基底拉伸、相变材料、热电效应、光学克尔效应;另一类保留两片固定的超表面,让它们之间发生相对运动。前一类结构紧凑,但调节范围和精度往往受限;后一类需要一点机械位移,却能换来更大的调焦范围和更高的定位精度。
表 1:可调超透镜的主要调焦路线。整理自参考资料 1、3。
| 路线 | 调焦机制 | 结构特点 | 主要边界 |
|---|---|---|---|
| 柔性基底 | 拉伸改变子单元间距与相位 | 结构简单、可大面积 | 形变均匀性难控制,调焦范围有限 |
| 相变材料(如 GST) | 相变改变等效折射率 | 无机械运动、易集成 | 相变次数与响应速度受限 |
| 热电/温度 | 温度改变材料折射率或尺寸 | 无需额外光学元件 | 功耗与热串扰明显 |
| 光学克尔效应 | 强光改变非线性折射率 | 响应快 | 需要高功率泵浦 |
| 外部机械位移(Alvarez、Moiré) | 两片超表面相对平移或旋转 | 调焦范围大、精度高 | 需要驱动器,对准精度要求高 |
位移路线里又有两种几何:Moiré 型靠两片结构相对旋转,Alvarez 型靠相对横向平移。旋转在阵列层面很难做,每个子透镜各自转一个角度并不现实;横向平移则可以让整片阵列共享同一次位移,所有子透镜同步变焦。这正是这篇论文选择 Alvarez 结构做阵列的理由。
Alvarez 结构:两个三次相位怎么变成可调焦
Alvarez 透镜的巧妙之处,在于用“加法”实现“减法”。
两片超表面各自被赋予一个三次相位分布,三次项的系数大小相等、符号相反。当两片贴合在一起时,两个三次项正好抵消,剩下的只有二次相位项。而薄透镜的相位分布本来就是二次的,二次项的强弱直接决定焦距。只要让两片超表面横向错开一点,抵消后残留的二次项大小就随之改变,焦距也就连续变化了。
论文把两片超表面的目标相位写成
其中 \(k\) 是真空波矢,\(f_1\) 和 \(f_2\) 是设计焦距范围的两个端点,\(d_{\max}\) 是单片超表面的最大位移。两式相减,三次项消失,只剩与位移成正比的二次变化,于是焦距与位移之间是一条干净的线性倒数关系:
\(d\) 是单片超表面的横向位移,\(d/d_{\max}\) 称为位移比,从 0 变化到 1。代入两个端点就能验证:位移为 0 时 \(f=f_1\),位移达到最大值时 \(f=f_2\),中间平滑过渡。这也是为什么论文用位移比来标定焦距,而不是直接用位移数值;同一片阵列换个设计只需重算 \(f_1\)、\(f_2\) 与 \(d_{\max}\)。
器件怎么做:在石英里写 24×20 个相位子区
论文的样片是一片 24×20 的超透镜阵列,每个子透镜占 345 μm × 345 μm,整片相位图形的尺寸因此是 8.28 mm × 6.9 mm(24 × 345 μm = 8280 μm,20 × 345 μm = 6900 μm,与文中尺寸逐位对得上)。
制备方式不是常见的电子束曝光加刻蚀,而是用飞秒脉冲激光在石英内部“写”图案。两片亚表面被封装在一片直径 1 英寸、厚 1 mm 的合成石英晶圆里,改性区域位于表面下方约 100 μm 处。这样处理后纳米结构被埋在材料内部,后续对齐和横向平移时不容易被划伤或污染。每个子区内还特意留了一条 34.5 μm 宽的无图案条带,用来容纳两片之间的相对位移。这个宽度不是随手取的:设计要求的相对位移范围是 0–69 μm,单片最大位移 \(d_{\max}\) 正好是它的一半,34.5 μm,与预留条带等宽。
纳米结构本身是各向异性的,对 x 线偏振和 y 线偏振的等效相位响应不同。把两片各向异性结构配合起来,就能对圆偏振光施加 Pancharatnam–Berry(PB,几何)相位调控。这种相位只取决于结构的旋转取向,加工上比依赖尺寸变化的传播相位更宽容。
设计参数方面,工作波长取 532 nm,两片超表面之间的间距 \(l_g \approx 200\ \mu m\),这是加工可行性与光学性能之间折中的结果。由于两片并非无缝贴合,光在第一片之后要自由传播一小段距离才到达第二片,实际的合成相位需要用 Rayleigh–Sommerfeld 衍射计算:
\(h\) 是间距 \(l_g\) 上的自由空间传播函数,\(*\) 表示卷积。这个传播过程会让实际相位偏离理想值,进而带来焦距误差和焦斑畸变,也是后文实测焦距与设计值有偏差的原因之一。
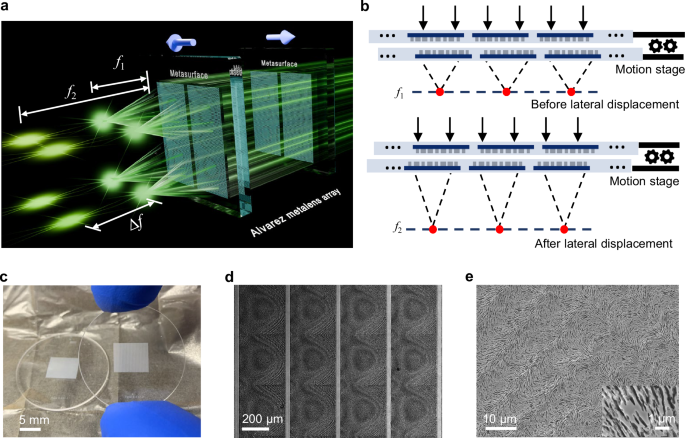
图 1:Alvarez 超透镜阵列(AMA)的结构与样品信息。(a) 2×2 阵列示意,焦距可在 \(f_1\) 到 \(f_2\) 之间调节,焦距变化由两片超表面的相对横向位移引起(蓝色箭头);(b) 横向错位前后的聚焦机理侧视图;(c) 制备完成的超表面照片;(d) 阵列 3×4 区域的光学显微图,可见每个子区预留的无图案条带;(e) 各向异性纳米结构在不同放大倍数下的 SEM 图。
图 1 把器件的三个层次一次铺开:阵列怎么排布、错位怎么改变聚焦、结构长什么样。值得对照的是 (d) 里那条贯穿子区的空白条带,它就是为位移留出的行程空间,也是整片阵列能同步变焦的机械前提。
调焦表现:3.33 mm 到 4.50 mm,NA 从 0.052 降到 0.038
作者先用高分辨率波前传感器(SID4,PHASICS)测量了一片 3×4 区域的相位分布,实测结果与理论设计的相位轮廓吻合,说明飞秒激光写出来的结构确实实现了预期的相位调制。
接着用点扩散函数(PSF)测量装置评估焦斑。532 nm 的圆偏振准直光正入射,位移比从 0 连续调到 1,实测焦距从 3.33 mm 平滑地变到 4.50 mm;仿真与实测焦距曲线的最大偏差小于 7%,作者把偏差归因于加工缺陷与对准误差。焦面上能看到 8×11 的焦斑阵列,单个焦斑在 xy、yz 两个平面的强度分布与理论衍射限基本一致,实测半高全宽(FWHM)略大于衍射极限,两个平面的 FWHM 还不完全对称。
不对称来自孔径形状。横向位移不仅改变焦距,也改变子透镜的有效孔径宽度:位移比为 0 时两条预留条带各让出 34.5 μm,有效孔径是 345 − 2 × 34.5 = 276 μm;位移比到 0.5 时两条条带完全重叠,有效孔径变成 345 − 34.5 = 310.5 μm;位移比回到 1,又缩回 276 μm。孔径和焦距一起变化,xz 面内的数值孔径(NA)因此从 0.052 逐渐降到 0.038,调焦范围两端的聚焦能力并不相同。
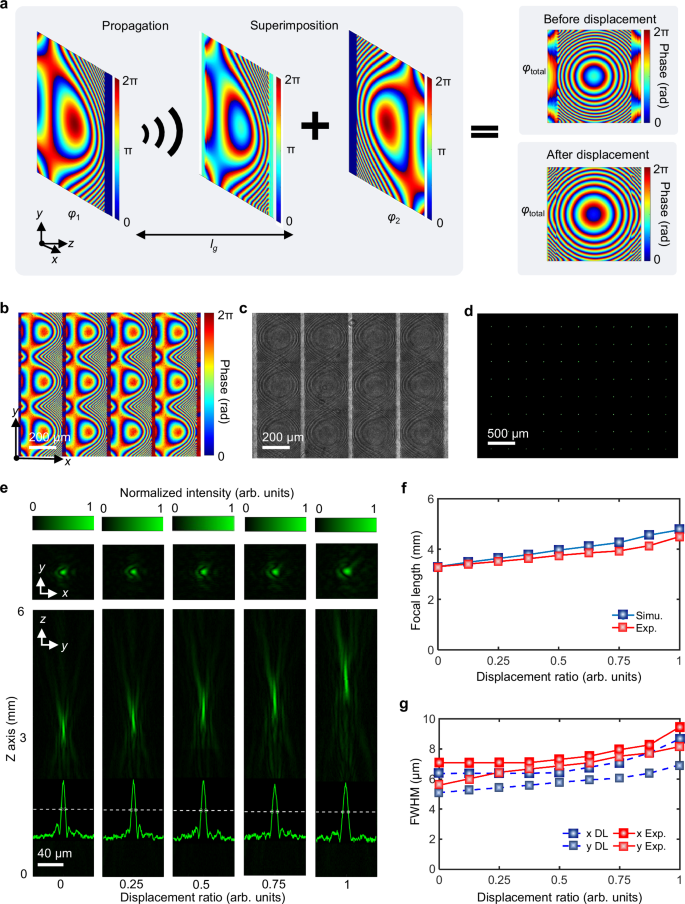
图 2:制备阵列的仿真与实测光学性能。(a) 单片 Alvarez 超透镜在横向错位前后的总相位分布仿真;(b) 部分超表面的实测相位分布;(c) 位移比 0.5 时阵列 3×4 区域的光学显微图,此时两条预留条带完全重叠;(d) 532 nm 圆偏振光正入射时阵列产生的部分焦斑;(e) 不同位移比下单个焦斑在 xy 面与 yz 面的强度分布,绿线为焦面中心线,白虚线标出 FWHM 位置;(f) 不同位移比下的仿真与实测焦距;(g) 不同位移比下焦斑的 FWHM,DL 为衍射极限。
图 2 里最该看的是 (f) 和 (g) 两条曲线:(f) 说明焦距确实随位移连续可调,不是几个离散档位;(g) 则提醒读者,变焦的同时光斑尺寸也会变化,阵列两端的分辨能力不能一概而论。
把阵列装进相机:子像、视差与 MultiLensFusion
器件本身只是一块可调焦的镜片阵列,要变成相机还得配一套成像结构。作者搭的原型叫 ALI(adaptive light-field imaging)系统:阵列放在消色差主透镜焦面附近、与图像传感器之间,把主透镜所成的像重新成像,并在传感器上排布成子像阵列。主透镜同时充当入瞳,限定每个子像的圆形孔径边界;传感器尺寸与阵列匹配,像元大小与焦斑尺寸相当。整套系统可以在 1 m 到 5 m 之间连续调节焦面,而固定焦距的同类系统做不到全程覆盖。
真正的挑战在重建。子像阵列本身只是一堆被拆散的小图,要靠算法还原出一张完整的高分辨率图。作者的处理分三步:先用均匀照明拍一张白图标定,分割出每个超透镜的位置和网格,再做形态学精修与网格几何正则化以校正畸变;然后估计视差,把每个超透镜与它最近的 8 个邻居比较,用平面扫描法构建代价体,再用半全局匹配(Semi-Global Matching,SGM)正则化,得到全部子透镜的视差图与置信度图;最后按视差大小从每个子透镜取出对应尺寸的图像块,配合圆形掩膜和高斯加权融合拼接。
视差与深度的关系由几何决定:
其中 \(l\) 是主透镜到物体的距离,\(f_L\) 是主透镜焦距,\(D\) 是子透镜直径,\(B_L\) 是主透镜到阵列的距离,\(B\) 是阵列到传感器的距离,\(p\) 是像元尺寸。位移改变的是阵列焦距,进而改变子像之间的视差分布,深度估计正是从这里读出来的。
作者把这套流程命名为 MultiLensFusion,除了完成上述步骤,还加入了超透镜中心精修、置信度与边缘引导的视差估计、以及基于锐度的渲染。最终输出两张图:一张全聚焦图,以及与之对应的深度图。对于一台希望“拍下来再决定看哪里清楚”的光场相机,这几乎是必需品。
拍出来什么样:分辨率与两个实验场景
评估成像质量用的是 USAF 1951 分辨率板,放在距主透镜 1.25 m、2.5 m、5 m 三个位置。判定可分辨的标准是瑞利判据:线对强度截面里中心极小与相邻极大的强度比小于 0.736,就算分得开。
结果与位移比一一对应。位移比为 0、焦面落在 1.25 m 时,最小可分辨空间频率是 1.122 lp/mm(Group 0, Element 2);此时同一张图里 2.5 m 和 5 m 处的目标分别只能到 0.63 lp/mm 和完全不可分辨。把位移比调到 0.5,焦面移到 2.5 m,最小可分辨线对提升到 0.891 lp/mm(Group −1, Element 6);位移比调到 1,焦面移到 5 m,达到 0.5 lp/mm(Group −1, Element 1)。越远的目标可分辨频率越低,这是空间分辨率随距离自然衰减的结果,任何成像系统都绕不开。另外,色差会让合焦位置也带上一点模糊,但还不足以妨碍光场重建。
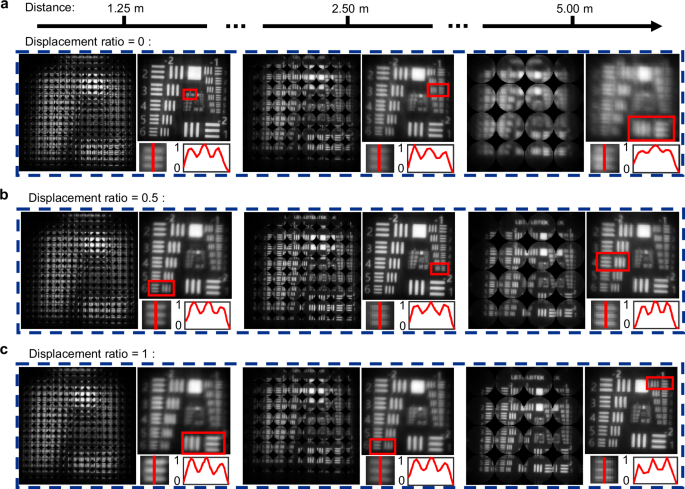
图 3:ALI 系统的分辨率评估。USAF 1951 分辨率板在 1.25 m、2.5 m、5 m 处的灰度子图与对应重建图,焦距分别取 3.33 mm、3.75 mm、4.50 mm;红框内为放大区域,红线对应最小可分辨线对的强度截面。
图 3 的价值在于把“变焦”翻译成可直接比较的读数。三种焦距下同一块分辨率板给出不同的最小可分辨线对,焦点位置也确实随位移比移动到了对应深度。
接下来是两场景演示。二维场景用三块自发光的荧光板,上面手绘了卫星、行星和星星,分别放在 1.3 m、2.8 m、4.3 m;三维场景是一组彩色套娃,依次摆在 1.3、1.7、2.4、3.1、4.1 m,背景板固定在 4.7 m。两个场景都用视差扫描标定法估计深度,每个测点重复 10 次。实测视差点在各自景深范围内贴合理论视差—深度曲线,随位移增大,有效景深明显由近向远推移。
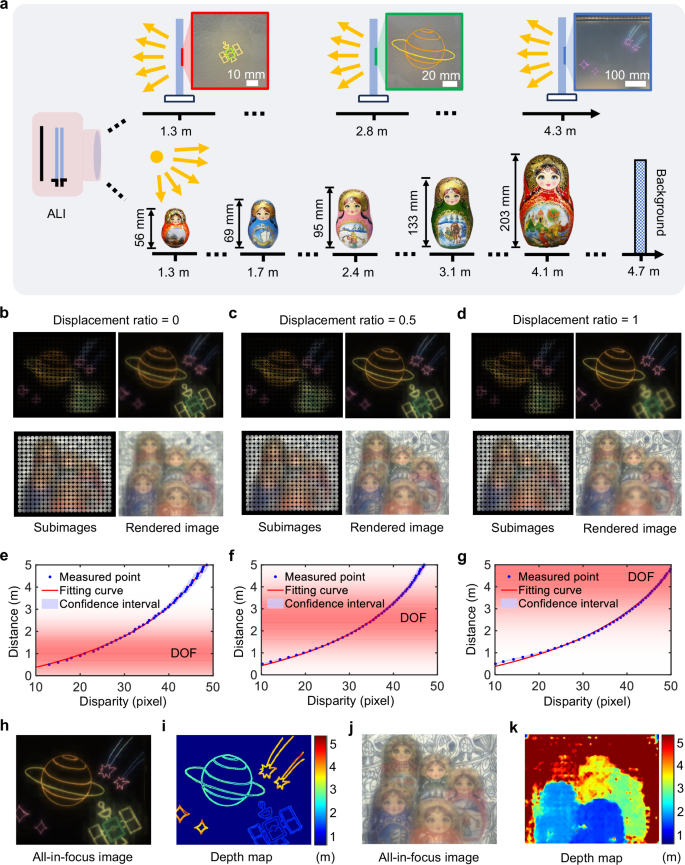
图 4:ALI 系统的成像实验。(a) 不同距离处荧光板与套娃的光场图;(b–d) 位移比 0、0.5、1 下的子图与重建图;(e–g) 对应位移比下不同距离的实测视差,红色背景标出景深范围;(h)(j) 两个场景的全聚焦图;(i)(k) 对应的深度估计。
图 4 的 (e)–(g) 最能说明问题:红色景深带随位移整体后移,而散点始终贴着理论曲线。把三个焦面的数据交给 MultiLensFusion 后,(h)(j) 给出了全聚焦图,(i)(k) 给出了深度图,近处与远处的目标在同一张图里都保持清晰。
常见误解
误以为 Alvarez 变焦靠改变材料折射率。 实际上两片超表面的相位图案从制备完成那一刻就固定了,变焦来自横向错位后三次项相消、残留二次项随位移变化,材料本身没有发生相变或形变。
误以为焦距随位移线性变化。 实际情况是焦距的倒数与位移比成线性关系,位移比定义为单片位移与最大位移之比;而且位移在改变焦距的同时也改变子透镜的有效孔径和 NA,两端的分辨能力并不相同。
误以为阵列里每个子透镜可以独立调焦。 实际结构让所有子透镜共享同一次横向位移,整片阵列同步变焦,这也是 Alvarez 结构比需要逐个旋转的 Moiré 结构更适合做阵列的原因。
误以为能变焦就能把任意深度都拍清楚。 系统仍需把焦面移到目标所在深度附近,全聚焦图是把多个焦面的拍摄融合起来的结果;落在覆盖范围之外或景深之外的目标,分辨率依旧会下降。
意义与展望
把连续变焦做进超透镜阵列,解决的是光场相机长期存在的一个结构性短板:器件可以很薄,但焦面不能动。这篇论文给出的方案不用改材料、不用加复杂光路,只靠两片石英超表面的相对平移就把焦面在 1 m 到 5 m 之间挪动,并且整片阵列共享同一次位移,工程上容易复制和放大。
从原理验证走向实际应用,还有几件事要推进。驱动方式上,目前靠外部平移台完成位移,未来可以集成压电或 MEMS 驱动器,把调焦做得更快更精确;集成度上,其中一片超表面可以直接做在图像传感器上,进一步压缩体积;色差方面,可以用消色差超表面设计或神经网络重建来缓解;系统层面,如果再接入图像反馈实现自动对焦,就能形成一套完整的自适应光学成像链路。论文提到的潜在场景包括无人机航拍、医疗内窥、手术导航与智能监控,也包括三维重建、并行纳米加工和自适应光学等方向。对需要轻薄、动态三维成像的设备来说,这类可调阵列是一条值得关注的路线。
参考资料
- [1] Xiaoyu Che, Xiaoyuan Liu, Xin Zhang, et al. Varifocal Alvarez metalens array for adaptive light-field imaging. Nature Communications 17, 7882 (2026). https://doi.org/10.1038/s41467-026-74606-8
- [2] Ehsan Arbabi, Amir Arbabi, Seyedeh Mahsa Kamali, et al. MEMS-tunable dielectric metasurface lens. Nature Communications 9, 812 (2018). https://www.nature.com/articles/s41467-018-03155-6
- [3] Yuan Meng, et al. Tunable metasurfaces towards versatile metalenses and metaholograms: a review. Advanced Photonics 4, 024001 (2022). https://doi.org/10.1117/1.ap.4.2.024001
- [4] Ren Ng, Marc Levoy, Mathieu Brédif, et al. Light Field Photography with a Hand-held Plenoptic Camera. Stanford Computer Science Tech Report CTSR 2005-02. https://graphics.stanford.edu/papers/lfcamera/lfcamera-150dpi.pdf
- [5] OpenStax, Rice University. College Physics 2e, §27.6 Limits of Resolution: The Rayleigh Criterion. https://openstax.org/books/college-physics-2e/pages/27-6-limits-of-resolution-the-rayleigh-criterion
CONTINUE EXPLORING
DISCUSSION
留言与讨论
分享你的理解,或留下一个值得继续讨论的问题。
还没有留言,欢迎成为第一个参与讨论的人。