

全息术原理:干涉记录与衍射重建
从“普通照片为什么存不下三维”切入,讲清全息术的物理本质:用物光与参考光的干涉把波前相位“编码”进强度条纹,再用衍射光栅效应把波前“还原”出来。覆盖 Gabor 两步设想、记录公式、重建机制、离轴技术、彩虹全息防伪与数字全息应用。
约 9 分钟阅读阅读文章
THE JOURNAL
空格分隔多个关键词,例如“超表面 光通信”;英文双引号可搜索完整短语。标题、摘要、标签和正文都参与检索。
从“普通照片为什么存不下三维”切入,讲清全息术的物理本质:用物光与参考光的干涉把波前相位“编码”进强度条纹,再用衍射光栅效应把波前“还原”出来。覆盖 Gabor 两步设想、记录公式、重建机制、离轴技术、彩虹全息防伪与数字全息应用。

从“完美透镜只存在于课本里”切入,系统讲解六类常见光学像差:球差、彗差、像散、场曲、畸变(五种赛德尔单色像差)与色差。说明每类像差的成因、表现与矫正手段,给出阿贝数与消色差双胶合条件,并用对比表梳理“谁受影响、模糊还是变形、怎么矫正”。

从“为什么灯泡很难做干涉实验”切入,把光的相干性拆成两个独立维度讲清楚:时间相干性由谱宽决定(相干时间、相干长度 L≈λ²/Δλ),空间相干性由光源角尺寸决定(横向相干宽度≈λ/θ)。用波列、迈克尔逊干涉仪、杨氏双缝和恒星测角四个例子,说明相干性如何决定干涉条纹的可见范围,并连接全息、OCT 等应用。

解读 Nature Communications 2022 年论文《Pixel-level Bayer-type colour router based on metasurfaces》:南京大学与华为团队用遗传算法逆向设计出像素级超表面 Bayer 型颜色路由器,把入射红绿蓝光分别路由到对应子像素,实测可见光平均能量利用率 84%(约为商用 Baye...

解读 Zhang 等人 2025 年发表于 Scientific Reports 的双层硅基光学相控阵工作:把占空间的波导路由与级联移相器放在下层、二维天线阵列放在上层,实现 5 µm 天线间距与 ±18.1° 远场二维光束扫描;文章同时梳理 OPA 的原理、关键指标与 2025 年前后的应用进展。
把 Claude Code、Codex、Harness、OpenClaw、WorkBuddy、QClaw 六款 AI 智能体平台分成编码智能体、个人智能体网关、企业智能体平台三类,逐一介绍功能、价格门槛与适配人群,并给出按任务、数据、预算、治理四条判断线的选型方法与组合方案。
把超表面领域近年最有代表性的进展梳理成一张'选题地图':可编程智能超表面、非局域模拟光计算、AI 逆向设计、量子超表面、高 Q 生物传感、光镊原子阵列、有源与规模化制造七个方向,每个方向给出代表论文、核心挑战与适合的读者背景。

解读 Photonics Research 2021 年综述《Deep learning in nano-photonics: inverse design and beyond》:把深度学习用于纳米光子逆向设计的方法按前向代理模型、逆向网络、串联/生成模型、物理信息网络、知识发现五类范式归类,并逐项说明数据预处理、改进策略与各自短板。

从亥姆霍兹方程的精确解出发,解释贝塞尔光束为什么能在长距离上保持中心光斑不扩散:所有平面波矢站在同一个圆锥面上。同时介绍有限孔径与贝塞尔-高斯光束的现实约束、轴锥与超表面等产生方式、自愈机制及应用。
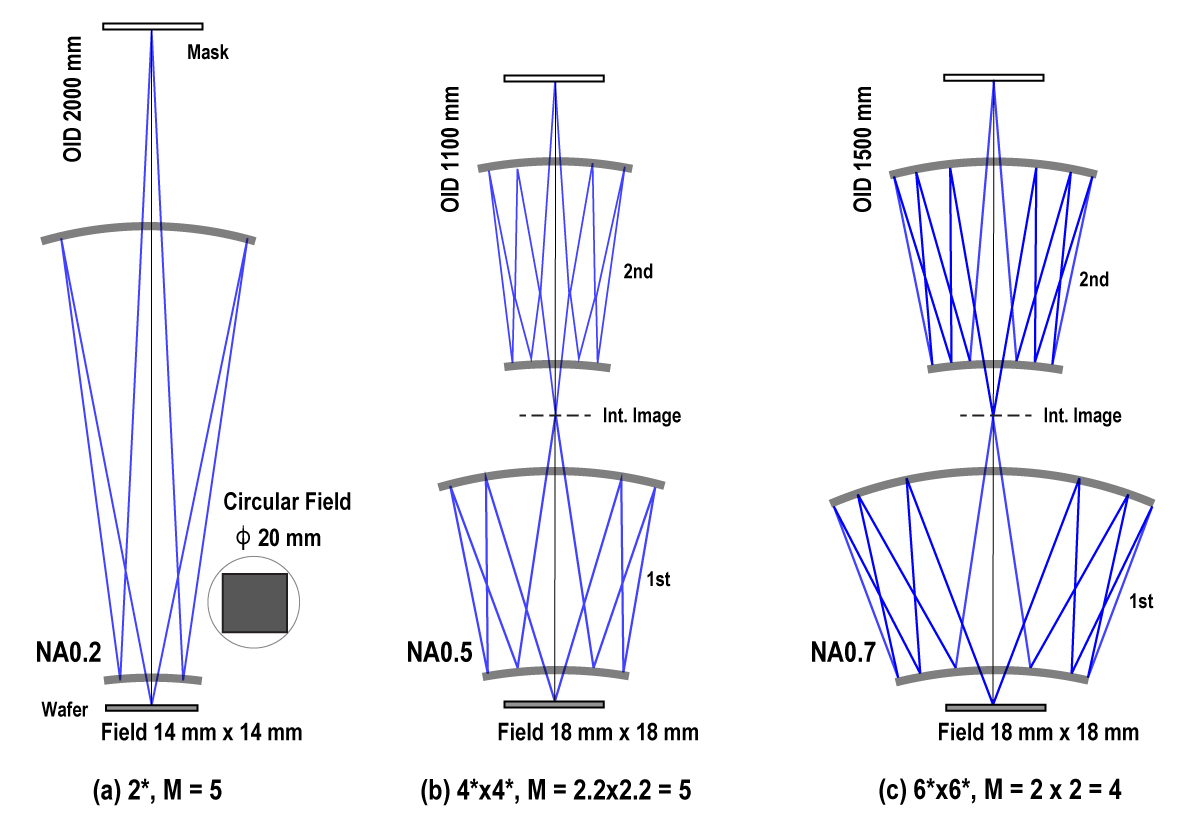
解读 Shintake 2025 年 arXiv 论文:用两级等曲率凹-凸镜对搭建同轴四镜投影器,把数值孔径推到 0.5/0.7(Hyper-NA),让掩模与晶圆在曝光时都保持静止,从光学根因上缓解 EUV 光刻的掩模 3D 效应。

介绍严格耦合波分析(RCWA):从 Floquet 空间谐波展开、分层模式求解到散射矩阵匹配,说明它如何高效计算光栅与超表面等周期结构的光学响应,以及稳定实现与收敛性问题。

把纳米柱旋转一个角度,出射圆偏振光就获得两倍旋转角的相位。为什么旋转角能变成相位?为什么恰好是两倍?本文从琼斯矩阵出发一步步推导,再回到庞加莱球给出几何图像。