
光学与光子学
透视光影的边界:从第一性原理深度解析焦深与景深
文章目录
在光学成像的世界里,“清晰”从来不是一个绝对的二元概念,而是一个关于“容忍度”的连续函数。当我们凝视一张照片或通过显微镜观察细胞时,我们所感知的清晰范围,实际上是光学系统对误差的某种妥协。
这种妥协在物方空间(Object Space)表现为景深(Depth of Field, DOF),而在像方空间(Image Space)则表现为焦深(Depth of Focus, DoFocus)。尽管这两个术语在日常摄影中常被混淆,但在光学工程、机器视觉以及半导体光刻领域,严格区分二者是理解成像系统极限的关键。
本文将摒弃经验法则,回归几何光学,通过数学推导揭示这两个概念的本质联系。
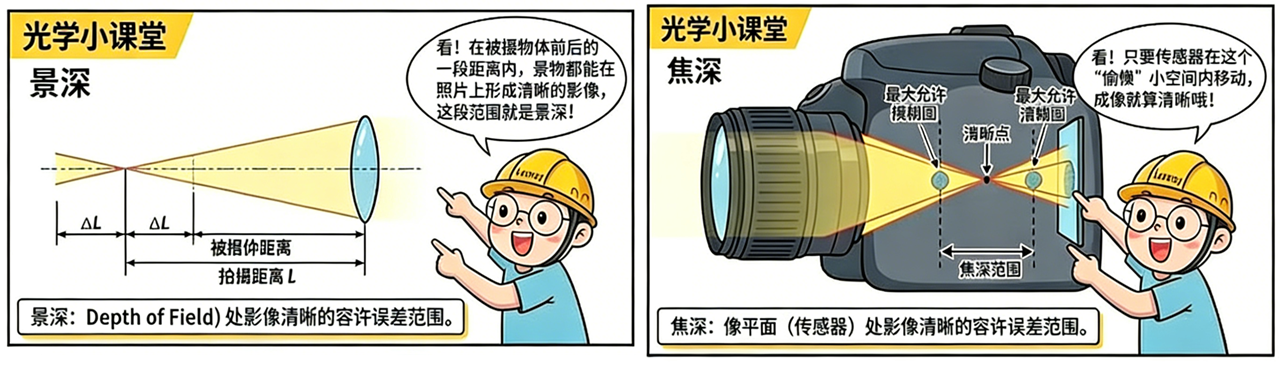
1. 定义:清晰度的物理边界
要讨论焦深和景深,首先必须引入一个核心概念:允许弥散圆(Circle of Confusion, CoC)。
在理想的高斯光学(Gaussian Optics)中,一个点光源应当汇聚成一个几何点。然而,受限于光的衍射极限(Diffraction Limit)和像差,以及成像介质(胶片颗粒或CCD/CMOS像素)的分辨率限制,真正的“点”是不存在的。
当一个光斑的直径小于人眼或传感器的分辨极限时,我们主观上认为它是“清晰”的。这个临界直径,就是允许弥散圆直径,通常记为 \(c\)。
1.1 焦深 (Depth of Focus)
焦深是指在保持物距不变的情况下,像平面(如胶片或传感器)沿光轴前后移动,而像点模糊程度仍保持在允许弥散圆内的移动范围。 * 物理本质:像方空间的轴向容差。 * 关键场景:相机装配精度、显微镜调焦、光刻机硅片平整度要求。
1.2 景深 (Depth of Field)
景深是指在像平面(焦平面)位置固定的前提下,被摄物体在沿光轴方向前后移动时,其在像平面上成的像仍能保持清晰的距离范围。 * 物理本质:物方空间的轴向容差。 * 关键场景:人像摄影(虚化背景)、风景摄影(超焦距)、机器视觉检测。
2. 焦深和景深的推导
2.1 基础定义与符号系统
在开始推导前,必须建立严格的符号系统(遵循高斯光学符号惯例):
- \(f\):镜头焦距。
- \(D\):入瞳直径(光圈孔径)。
- \(N\):光圈数(F-Number),定义为 \(N = f/D\)。
- \(c\):允许弥散圆直径(Circle of Confusion, CoC)。
- \(u\):对焦平面的物距(Object Distance)。
- \(v\):对焦平面的像距(Image Distance)。
- \(m\):横向放大率(Magnification),\(m = v/u\)。
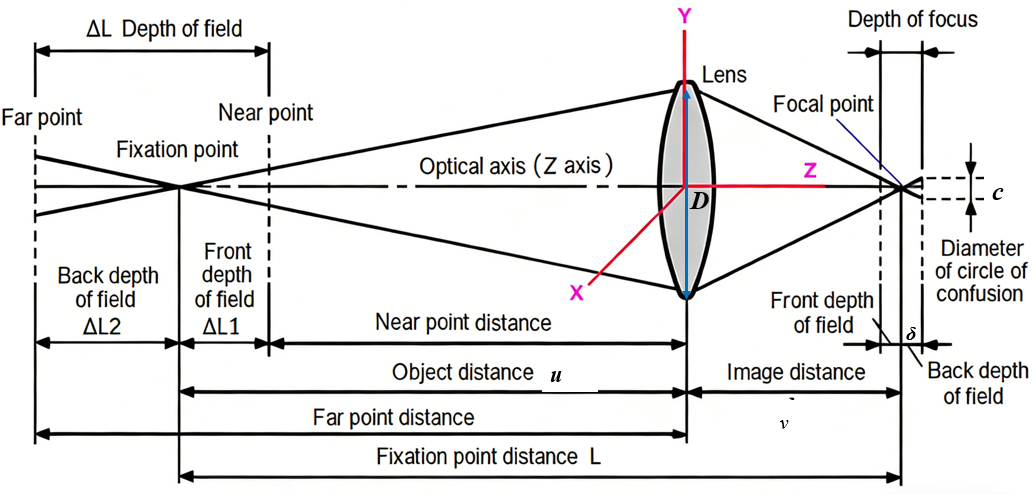
2.2 焦深 (Depth of Focus) 的严格推导
焦深描述的是像方空间的容差。假设像平面从理想焦平面移动了距离 \(\delta\),使得原本汇聚成一点的光锥在像平面上形成了一个直径为 \(c\) 的光斑。
2.2.1 几何构建
光线从透镜后方射出,形成一个底面直径为 \(D\)(出瞳直径,在此简化为等于入瞳直径),高为 \(v\) 的圆锥体。
当像平面移动 \(\delta\) 距离时,根据相似三角形原理(Thales Theorem):
2.2.2 严格推导 (Exact Derivation)
从上述几何关系,我们可以直接解出单侧焦深 \(\delta\):
利用光圈数定义 \(D = f/N\),代入上式:
引入放大率公式 \(m = v/u\),结合高斯成像公式 \(1/u + 1/v = 1/f\),我们可以推导出 \(v = f(1+m)\)。将其代入 \(\delta\) 的表达式:
因此,严格的总焦深 \(t\)(包含前后两侧)为:
物理意义:此公式表明,焦深不仅取决于光圈 \(N\) 和弥散圆 \(c\),还与放大率 \(m\) 线性相关。在微距摄影(\(m\) 较大)中,焦深会显著增加。
2.2.3 近似推导 (Approximation)
在普通摄影场景中,物距通常远大于焦距(\(u \gg f\)),此时放大率 \(m = v/u \approx 0\)。像距 \(v\) 无限接近于焦距 \(f\)。
忽略 \(m\) 项,我们得到工程上最常用的近似公式:
2.3 景深 (Depth of Field) 的严格推导
景深的推导涉及物象共轭关系的非线性变换,比焦深复杂得多。
2.3.1 几何构建与前置条件
设对焦在距离 \(u\) 处,此时像距为 \(v\)。 * 近景深界限 \(u_n\):物体移近到 \(u_n\),其像点退后到 \(v + \delta\),在原像平面 \(v\) 处形成直径为 \(c\) 的弥散圆。 * 远景深界限 \(u_f\):物体移远到 \(u_f\),其像点前移到 \(v - \delta\),在原像平面 \(v\) 处形成直径为 \(c\) 的弥散圆。
根据像方几何关系(参考焦深推导),允许的像距偏移量 \(\delta\) 为:
2.3.2 严格推导 (Exact Derivation)
我们需要求解满足像距为 \(v' = v + \delta\) 的物距 \(u_n\)。根据高斯公式:
将 \(\delta = cv/D\) 代入:
这是一个极其繁琐的代数式。为了简化,我们引入超焦距 \(H\) 的严格定义。 当对焦在无穷远时,\(v=f\),此时像平面上的模糊斑直径由 \(D\) 和 \(f\) 决定。令无穷远物体的像斑刚好为 \(c\),对应的最近清晰距离为 \(H\)。
严格的超焦距公式为:
经过繁琐的代数变换(利用 \(1/u + 1/v = 1/f\) 消除 \(v\)),我们可以得到严格的景深界限公式:
其中 \(H_{\text{approx}} = f^2 / (Nc)\)。
严格的总景深 \(\Delta L\):
将 \(H_{\text{approx}}\) 展开,得到完全展开式:
2.3.3 近似推导 (Approximation)
上述公式在工程应用中过于复杂。我们进行三级近似:
近似条件 1:\(u \gg f\)(非微距摄影)。 此时 \((u-f) \approx u\)。
近似条件 2:\(H \gg u\)(对焦距离远小于超焦距)。 这意味着分母中 \(H^2\) 远大于 \((u-f)^2\),可以忽略减数项。
基于这两个条件,公式简化为:
代入 \(H \approx f^2 / (Nc)\):
这就是我们在摄影教材中见到的经典公式。
2.4 总结与对比表
为了清晰展示严格解与近似解的区别,我们将其总结如下:
| 参数 | 严格公式 (Exact Formula) | 近似公式 (Approximation) | 适用条件 |
|---|---|---|---|
| 焦深 (DoFocus) | \[t = 2Nc(1+m)\] |
\[t = 2Nc\] |
普通摄影 (\(m \approx 0\)) |
| 超焦距 (\(H\)) | \[H = \frac{f^2}{Nc} + f\] |
\[H = \frac{f^2}{Nc}\] |
长焦或大光圈 (\(f^2/Nc \gg f\)) |
| 近景深 (\(u_n\)) | \[\frac{u H}{H + (u-f)}\] |
\[\frac{u H}{H + u}\] |
物距远大于焦距 (\(u \gg f\)) |
| 远景深 (\(u_f\)) | \[\frac{u H}{H - (u-f)}\] |
\[\frac{u H}{H - u}\] |
物距远大于焦距 (\(u \gg f\)) |
| 总景深 (DoF) | \[\frac{2 u (u-f) H}{H^2 - (u-f)^2}\] |
\[\frac{2 u^2 N c}{f^2}\] |
\(u \gg f\) 且 \(u \ll H\) |
2.5 什么时候必须使用严格公式?
- 微距摄影 (Macro Photography):当放大率 \(m > 0.1\) 时,近似公式误差呈指数级上升。此时焦深必须考虑 \((1+m)\) 项,否则会导致对焦行程估算严重不足。
- 显微镜设计:在显微光学中,\(m \gg 1\),此时近似公式完全失效。
- 大画幅相机:由于焦距 \(f\) 较长,且经常使用小光圈,严格计算超焦距中的 \(+f\) 项有时也是必要的修正。
2.6焦深与景深影响因素
在光学工程与摄影实践中,区分“物方空间”与“像方空间”的容差至关重要。下表总结了核心参数变化时,景深与焦深的响应差异。
| 影响因素 (Factor) | 变化方向 (Change) | 对景深 (DOF) 的影响 (物方空间) |
对焦深 (DoFocus) 的影响 (像方空间) |
物理原理 / 公式依赖 |
|---|---|---|---|---|
| 光圈系数 (\(N\)) (F-Number) |
变大 (\(F2.8 \to F11\)) (光圈孔径变小) |
变深 (Deep) 范围显著扩大 |
变深 (Deep) 焦平面容差变大 |
两者均与 \(N\) 成正比。 光束锥角变小,弥散斑扩散变慢。 |
| 镜头焦距 (\(f\)) (Focal Length) |
变长 (\(24mm \to 200mm\)) (长焦镜头) |
变浅 (Shallow) 背景虚化强烈 |
基本不变 (普通摄影距离下) |
DOF \(\propto 1/f^2\) (平方反比)。 焦深主要取决于光圈和 \(c\),与焦距无直接关系。 |
| 拍摄距离 (\(u\)) (Subject Distance) |
变远 (\(0.5m \to 50m\)) (远离物体) |
变深 (Deep) 且增长极快 |
基本不变 (除非进入微距领域) |
DOF \(\propto u^2\) (平方正比)。 焦深主要受放大率 \(m\) 影响,远距离时 \(m \to 0\),焦深恒定。 |
| 允许弥散圆 (\(c\)) (CoC / Pixel Size) |
变大 (低像素或小画幅) |
变深 (Deep) 看起来更清晰 |
变深 (Deep) 装配精度要求降低 |
两者均与 \(c\) 成线性正比。 判定“清晰”的标准越宽松,深度越大。 |
| 放大率 (\(m\)) (Magnification) |
变大 (微距摄影) |
极浅 (Very Shallow) 毫米级景深 |
变深 (Deep) 显著增加 |
互为倒数关系 (近似)。 焦深 \(\approx m^2 \times\) 景深。 |
3. 焦深与景深的关系:纵向放大率
物理学的美妙之处在于对称性。焦深和景深实际上是共轭关系,通过纵向放大率(Longitudinal Magnification) 联系在一起。
如果你熟悉微分,我们可以对高斯公式 \(\frac{1}{u} + \frac{1}{v} = \frac{1}{f}\) 进行微分:
其中: * \(dv\) 对应焦深(像平面位置变化)。 * \(du\) 对应景深(物平面位置变化)。 * \(m = v/u\) 是横向放大率(Lateral Magnification)。
因此,我们得到一个极其优雅的近似关系:
或者:
深度解析
- 普通摄影 (\(m \ll 1\)):物体很大,像很小。\(m^2\) 极小。因此,景深很大,焦深很小。这意味着拍摄时我们可以容忍物体前后移动一点,但胶片/传感器必须非常精确地放置在焦平面上。
- 显微摄影 (\(m \gg 1\)):物体很小,像很大。\(m^2\) 极大。因此,景深极小,焦深很大。这意味着显微镜调节旋钮需要极其微小的移动才能对上焦,但像平面(目镜或相机)的位置反而没那么敏感。
4. 实际生活中景深和焦深影响的案例
4.1 景深案例:电影感与叙事
在电影《肖申克的救赎》中,导演经常使用浅景深将主角从背景杂乱的监狱环境中剥离出来,这种**视觉隔离(Visual Isolation)**引导观众只关注角色的表情。 * 技术实现:使用85mm或更大焦距的镜头,配合T1.4的大光圈。 **对**:新闻纪实摄影通常使用F8或F11的小光圈(超焦距技术),确保前景的突发事件和背景的环境信息都清晰,以交代完整的“故事上下文”。
4.2 焦深案例:光刻机 (Lithography)
这是焦深概念最昂贵的应用场景。在制造7nm或3nm芯片时,光刻机需要将纳米级的电路图案投影到硅片上。 * 挑战:极高的数值孔径(NA)导致焦深(DoFocus)极浅,往往只有几十纳米。 * 后果:如果硅片表面有微小的起伏,或者平整度不够,电路图就会模糊,导致芯片报废。 * 解决方案:CMP(化学机械抛光)工艺必须将晶圆表面打磨到原子级的平整,以适应极浅的焦深。
4.3 工业视觉:远心镜头 (Telecentric Lens)
在精密工业测量中,普通镜头的景深会带来透视误差(近大远小)。 * 应用:使用双远心镜头,不仅消除了透视误差,还通过特殊的光阑设计,在一定景深范围内保持放大倍率恒定,确保机器视觉算法测量螺丝尺寸时,不会因为传送带的轻微震动(物距变化)而得出错误数据。
5. 焦深与景深的计算 Code
为了彻底打破抽象公式的壁垒,我们编写了一套 Python 代码,不仅可以量化分析参数的影响,还能“画”出几何光学的核心原理图。
这段代码将生成两张关键图像: 1. 参数敏感度面板:一目了然地看到光圈、焦距如何非线性地改变景深。 2. 光路原理示意图:直观展示光线如何汇聚,以及“允许弥散圆”是如何定义焦深边界的。
import numpy as np
import matplotlib.pyplot as plt
import matplotlib.patches as patches

class OpticalVisualizer:
    def __init__(self, f=50, N=2.8, c=0.029):
        self.f = f  # 焦距 (mm)
        self.N = N  # 光圈数
        self.c = c  # 弥散圆 (mm)
        self.D = f / N  # 入瞳直径 (mm)

    def plot_sensitivity_analysis(self):
        """
        绘制参数敏感度分析图:
        1. 景深 vs 拍摄距离 (不同光圈)
        2. 焦深 vs 光圈值
        3. 超焦距 vs 焦距
        """
        fig, axes = plt.subplots(1, 3, figsize=(18, 5))

        # --- 子图 1: 景深 vs 拍摄距离 ---
        u_arr = np.linspace(500, 5000, 100)  # 0.5m 到 5m
        f_stops = [1.4, 4.0, 11.0]
        colors = ['#FF5733', '#33FF57', '#3357FF']

        ax1 = axes[0]
        for i, N_val in enumerate(f_stops):
            # 近似公式计算 total DoF (为了平滑显示)
            H = (self.f ** 2) / (N_val * self.c)
            # DoF ≈ 2 u^2 N c / f^2
            dof = (2 * u_arr ** 2 * N_val * self.c) / (self.f ** 2)
            ax1.plot(u_arr / 1000, dof / 1000, color=colors[i], label=f'F/{N_val}', linewidth=2)

        ax1.set_title(f'DoF vs. Subject Distance (f={self.f}mm)')
        ax1.set_xlabel('Subject Distance [m]')
        ax1.set_ylabel('Total Depth of Field [m]')
        ax1.legend()
        ax1.grid(True, alpha=0.3)

        # --- 子图 2: 焦深 vs 光圈 ---
        N_arr = np.linspace(1.0, 22.0, 50)
        # 焦深 t = 2Nc (忽略放大率)
        dofocus = 2 * N_arr * self.c

        ax2 = axes[1]
        ax2.plot(N_arr, dofocus, color='purple', linewidth=2.5)
        ax2.fill_between(N_arr, 0, dofocus, color='purple', alpha=0.1)
        ax2.set_title(f'Depth of Focus vs. Aperture (CoC={self.c}mm)')
        ax2.set_xlabel('Aperture (F-Number)')
        ax2.set_ylabel('Depth of Focus [mm]')
        ax2.grid(True, alpha=0.3)

        # --- 子图 3: 超焦距 vs 焦距 ---
        f_arr = np.linspace(14, 200, 100)  # 14mm 到 200mm
        # H = f^2 / (Nc)
        H_arr = (f_arr ** 2) / (self.N * self.c) / 1000  # 换算为米

        ax3 = axes[2]
        ax3.plot(f_arr, H_arr, color='teal', linewidth=2.5)
        ax3.set_title(f'Hyperfocal Dist vs. Focal Length (F/{self.N})')
        ax3.set_xlabel('Focal Length [mm]')
        ax3.set_ylabel('Hyperfocal Distance [m]')
        ax3.grid(True, alpha=0.3)

        plt.tight_layout()
        plt.show()

    def draw_ray_diagram(self, u_dist_mm=1000):
        """
        绘制示意性光路图 (Schematic Ray Diagram)
        注意:为了可视化,这里的横纵坐标比例是非等比的,且大大夸张了光圈和传感器尺寸。
        """
        fig, ax = plt.subplots(figsize=(14, 6))

        # 1. 基础光学计算
        v_dist = 1 / (1 / self.f - 1 / u_dist_mm)  # 像距 v
        mag = v_dist / u_dist_mm  # 放大率

        # 焦深半宽 delta = N * c * (1+m)
        delta = self.N * self.c * (1 + mag)

        # 为了画图好看,我们需要夸张 Y 轴 (光圈) 和 X 轴 (微小的焦深)
        # 示意图坐标系:透镜中心在 (0,0)

        lens_radius = 15  # 示意性半径
        img_plane_x = 80  # 示意性像平面位置 (非真实比例)

        # 定义关键点坐标
        lens_top = (0, lens_radius)
        lens_bot = (0, -lens_radius)

        # 像点 (理想汇聚点)
        focal_point = (img_plane_x, 0)

        # --- 绘图 ---

        # A. 画透镜
        lens = patches.Ellipse((0, 0), width=5, height=lens_radius * 2.2, angle=0,
                               color='#aaddff', alpha=0.5, label='Lens')
        ax.add_patch(lens)
        ax.axvline(0, color='blue', linestyle='--', alpha=0.3)  # 透镜平面

        # B. 画光轴
        ax.axhline(0, color='black', linestyle='-', alpha=0.2)

        # C. 画光锥 (Rays) - 像方空间
        # 上边缘光线
        ax.plot([0, img_plane_x + 20], [lens_radius, -lens_radius * (20 / img_plane_x)],
                color='orange', alpha=0.8, linewidth=1)
        # 下边缘光线
        ax.plot([0, img_plane_x + 20], [-lens_radius, lens_radius * (20 / img_plane_x)],
                color='orange', alpha=0.8, linewidth=1)

        # 填充光锥
        polygon_x = [0, img_plane_x, 0]
        polygon_y = [lens_radius, 0, -lens_radius]
        ax.fill(polygon_x, polygon_y, color='orange', alpha=0.05)

        # D. 画像平面 (Sensor Plane) 和 焦深范围
        # 焦深在图中被放大显示以便观察
        dof_scale = 10  # 夸张系数
        dx = delta * dof_scale

        # 理想焦平面
        ax.axvline(img_plane_x, color='black', label='Ideal Image Plane (Sharp)', linewidth=2)

        # 焦深前界 (Near Limit)
        ax.axvline(img_plane_x - dx, color='red', linestyle='--', label='Focus Depth Limit')
        # 焦深后界 (Far Limit)
        ax.axvline(img_plane_x + dx, color='red', linestyle='--')

        # E. 画弥散圆 (CoC) 示意
        # 在焦深界限处,光线的高度应该刚好是 CoC 的一半 (示意)
        coc_h = 3  # 示意高度

        # 绘制 Near Limit 处的 CoC
        rect_near = patches.Rectangle((img_plane_x - dx - 0.5, -coc_h), 1, coc_h * 2,
                                      color='red', alpha=0.3)
        ax.add_patch(rect_near)

        # 绘制 Far Limit 处的 CoC
        rect_far = patches.Rectangle((img_plane_x + dx - 0.5, -coc_h), 1, coc_h * 2,
                                     color='red', alpha=0.3)
        ax.add_patch(rect_far)

        # 标注
        ax.annotate(r'Focus Depth ($\delta$)',
                    xy=(img_plane_x, -lens_radius / 2), xytext=(img_plane_x - 15, -lens_radius),
                    arrowprops=dict(arrowstyle='<->', color='purple'), color='purple', fontsize=12)

        ax.annotate('Circle of Confusion (CoC)',
                    xy=(img_plane_x - dx, coc_h), xytext=(img_plane_x - 30, coc_h + 5),
                    arrowprops=dict(facecolor='black', arrowstyle='->'), fontsize=10)

        # 图表设置
        ax.set_xlim(-10, 110)
        ax.set_ylim(-20, 20)
        ax.set_title(
            f'Schematic Optical Path: Depth of Focus Formation\n(Not to Scale: Axial distances compressed, CoC magnified)',
            fontsize=14)
        ax.set_xlabel('Optical Axis (Arbitrary Units)')
        ax.set_ylabel('Radial Height')
        ax.legend(loc='upper right')
        ax.set_yticks([])  # 隐藏Y轴刻度,因为是示意图

        plt.tight_layout()
        plt.show()


# --- 执行可视化 ---
if __name__ == "__main__":
    # 初始化:50mm F1.8 镜头
    viz = OpticalVisualizer(f=50, N=1.8, c=0.029)

    # 1. 绘制参数关系图
    viz.plot_sensitivity_analysis()

    # 2. 绘制光路原理图
    viz.draw_ray_diagram()
图表一:参数敏感度分析
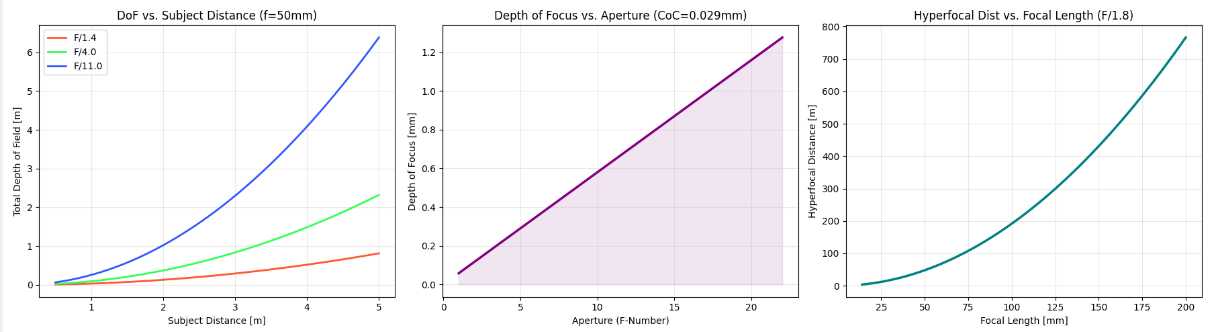
- 左图 (DoF vs Distance):这是最经典的“抛物线”增长。你会发现,F11 的增长速度远快于 F1.4。这解释了为什么“退后两步”是获得大景深最廉价的方法。
- 中图 (DoFocus vs Aperture):展示了极其完美的线性关系。光圈数值翻倍(光孔变小),焦深严格翻倍。这对于工业检测极其重要:如果你的零件在传送带上抖动幅度为 0.1mm,你只需要查表就能算出需要缩到多少光圈才能保证清晰。
- 右图 (Hyperfocal vs Focal Length):展示了指数级的增长。焦距增加一倍,超焦距会增加四倍(\(H \propto f^2\))。这就是为什么长焦镜头极难获得全景深,而广角镜头随手一拍都是清楚的。
图表二:几何光路原理 (Schematic)
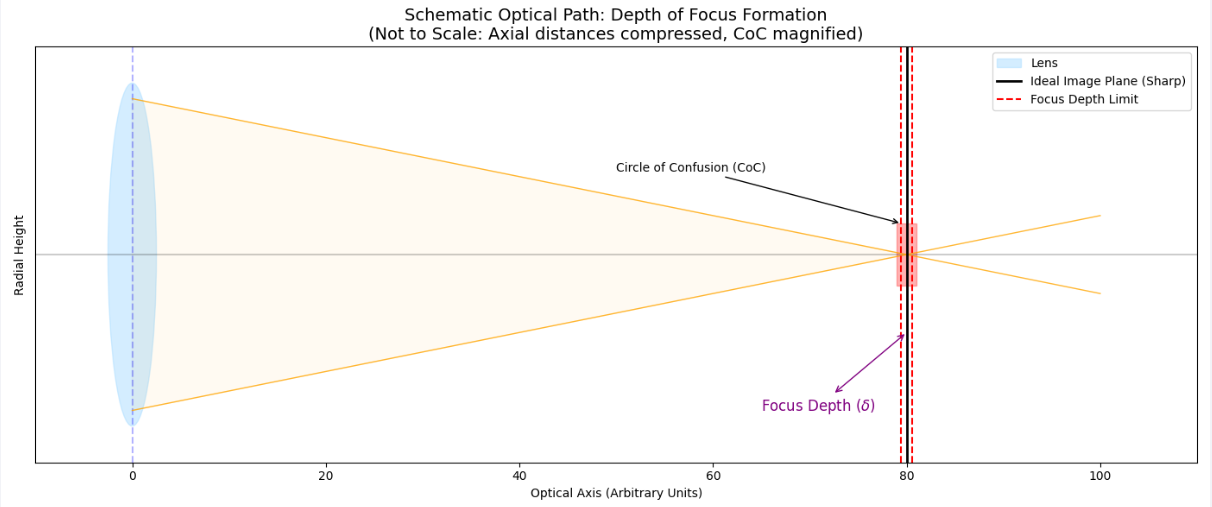 这张图是理解“模糊”本质的关键:
* 橙色锥体:代表光束。光圈越大,锥体底座(透镜处)越宽,锥角越大。
* 黑色实线 (Ideal Image Plane):这是光线汇聚成完美一点的位置。
* 红色虚线 (Limits):这是光斑扩散到允许弥散圆 (CoC) 大小的位置。
* 焦深 (\(\delta\)):两根红色虚线之间的距离。
直观结论:如果光圈变小(透镜变窄),橙色光锥会变得更“细长”。这意味着光线在汇聚点前后的扩散速度变慢了,红色虚线就可以推得更远——这就是缩光圈增加焦深/景深的几何本质。
结语
从光的衍射到数学的近似,焦深与景深不仅仅是摄影师手中的工具,更是连接物理光学与现实世界的桥梁。理解它们,实际上是在理解光学系统传递信息的容量与限制。无论是捕捉瞬间的艺术,还是制造纳米芯片的工艺,我们都在这“清晰与模糊”的边缘上起舞。
希望通过本文的原理推导,能让你在下一次按下快门,或设计光路时,拥有更深刻的直觉。
CONTINUE EXPLORING


DISCUSSION
留言与讨论
分享你的理解,或留下一个值得继续讨论的问题。
还没有留言,欢迎成为第一个参与讨论的人。